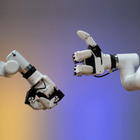
- Levá i pravá ruka v sadě Sladěný pár pro dvouruční sestavy namísto jediné ruky.
- Tři prsty, šest kloubů Palec a dva protilehlé prsty na každé ruce, poháněné šesti digitálními servomotory.
- Řízení momentu, rychlosti a polohy Každé servo podporuje řízení proudu, polohy a rychlosti s deseti úrovněmi momentu až do jmenovitého zatížení 500 g.
- Stavová zpětná vazba 100 Hz Stav úchopu se v reálném čase čte přes RS-485 pro sběr dat o pohybech ruky.
- Python, ROS1 a ROS2 Knihovna ovladačů na PyPI s podporou simulace v RViz a otevřené protokoly pro sériovou komunikaci a řízení motorů.
- Čtyři režimy úchopu Stisk jedním prstem, úchop špetkou dvěma prsty, sevření dvěma prsty a úchop třemi prsty.


Popis
Jde o sladěný pár — jednu levou a jednu pravou ruku — zručné tříprsté ruky myGripper H100 od Elephant Robotics, určené pro roboty řady myCobot Pro 630 a Mercury. Pár je to, co potřebuje dvouruká sestava, například dvouramenná konfigurace Mercury nebo dvě ramena Pro 630 pracující vedle sebe.
Každá ruka má tři prsty — palec a dva protilehlé prsty — se šesti pohyblivými klouby poháněnými šesti digitálními servomotory. Každé servo podporuje řízení proudem, polohou a rychlostí, takže úchop lze nastavit výstupním momentem, rychlostí pohybu a absolutní polohou, nikoli jen otevřít a zavřít. Deset úrovní momentu upravuje sílu úchopu až do jmenovité nosnosti 500 g a každá ruka se otevírá v rozsahu 0–130 mm.
Je stavěná pro výzkum a výuku. Ruka hlásí stav úchopu v reálném čase přes RS-485 s frekvencí 100 Hz, což ji činí využitelnou pro sběr dat o pohybu ruky — poloh kloubů, trajektorií a stavů úchopu — pro imitační a posilované učení. Elephant Robotics dodává knihovnu ovladačů pro Python na PyPI s podporou ROS1, ROS2 a RViz a sériový i motorový komunikační protokol jsou otevřené pro váš vlastní vývoj.
Každá ruka váží 780 g, napájí se 24 V při 2 A přes letecký konektor M8 s 8 piny a k rameni se přišroubuje. Rameno myCobot 320 ani další ramena Elephant nejsou na seznamu kompatibility, proto si před objednávkou ověřte své rameno.
Klíčové funkce
- Levá a pravá ruka společně: Sladěný pár pro dvouruké sestavy, nikoli jediná ruka.
- Tři prsty, šest kloubů: Palec a dva protilehlé prsty na každé ruce, poháněné šesti digitálními servomotory.
- Řízení momentem, rychlostí a polohou: Každé servo podporuje řízení proudem, polohou a rychlostí, s deseti úrovněmi momentu až do jmenovité nosnosti 500 g.
- Zpětná vazba o stavu 100 Hz: Stav úchopu se čte v reálném čase přes RS-485, pro sběr dat o pohybu ruky.
- Python, ROS1 a ROS2: Knihovna ovladačů na PyPI s podporou simulace v RViz a otevřené sériové a motorové komunikační protokoly.
- Čtyři režimy úchopu: Stisk jedním prstem, špetka dvěma prsty, sevření dvěma prsty a úchop třemi prsty.
Nákup přes Robotix Market
Tento produkt pořizujeme nový prostřednictvím zavedených distribučních kanálů a dodáváme ho do celého světa se zárukou výrobce. Technická podpora je koordinována se servisní sítí výrobce. Rozsah nasazení, konfigurace a odpovědnost za uvedení do provozu se sjednávají v rámci cenové nabídky — instalace a uvedení do provozu nejsou součástí ceny produktu.
Funkce
Technické parametry
| Značka | Elephant Robotics |
|---|---|
| Model | myGripper H100, pár levá + pravá ruka |
| Číslo dílu | 4010700098 |
| Typ produktu | Tříprstá zručná ruka |
| Balení | Jedna levá a jedna pravá ruka |
| Prsty (na ruku) | 3 |
| Pohyblivé klouby (na ruku) | 6 |
| Motory (na ruku) | 6 digitálních servomotorů s řízením proudu, polohy a rychlosti |
| Jmenovitá nosnost (na ruku) | 500 g |
| Nastavení momentu | 10 úrovní |
| Zdvih (průměr) | 0–130 mm |
| Rychlost pohybu | 60° za sekundu na kloub |
| Hmotnost (na ruku) | 780 g |
| Jmenovitá životnost v cyklech | Upřesníme v cenové nabídce |
| Elektrické rozhraní | 8pinový letecký konektor M8 |
| Napájení | 24 V, 2 A |
| Komunikační rozhraní | RS-485 |
| Komunikační rychlost | Vysokofrekvenční komunikace 100 Hz (jmenovitě nad 50 Hz) |
| Protokol | MODBUS, datový formát Hex, 8N1 |
| Výchozí přenosová rychlost | 115200 |
| Hlavní řídicí čip | ESP32, dvoujádro 240 MHz, 600 DMIPS, 520 KB SRAM, Wi-Fi, dvourežimový Bluetooth |
| Programování | Knihovna ovladačů pro Python (PyPI), ROS1, ROS2, simulace v RViz |
| Montáž | Šroubové upevnění |
| Provozní prostředí | Běžná teplota a tlak |
| Kompatibilní modely | myCobot Pro 630, řada Mercury |
| Obsah balení | Levá a pravá tříprstá zručná ruka; kabel s dvěma 8pinovými leteckými konektory; prodlužovací kabel; modul USB-to-485; 8pinový letecký konektor s prodlužovacím kabelem 2 m; datový kabel USB |
| Počet sad kabelů pro pár | Upřesníme v cenové nabídce |
Odvětví
Často kladené dotazy
Dvě: jedno levé a jedno pravé myGripper H100, dodávané společně jako pár pod číslem dílu Elephant Robotics 4010700098.
myCobot Pro 630 a série Mercury. Ostatní ramena Elephant, včetně myCobot 320, na seznamu kompatibility nejsou.
Jmenovité zatížení 500 g, deset úrovní točivého momentu pro nastavení síly úchopu a rozevření 0–130 mm.
Pomocí knihovny ovladačů Elephant Robotics pro Python z PyPI, která čte úhly kloubů, polohy enkodérů a údaje o rychlosti. Podporovány jsou ROS1, ROS2 a simulace v RViz a protokol RS-485 MODBUS je otevřený pro váš vlastní kód.
Sada Elephant Robotics myGripper H100 (levá + pravá ruka) stojí na vašem trhu 34 300 Kč.
Stisk jedním prstem, štipec dvěma prsty, sevření dvěma prsty a úchop třemi prsty, a také gesta jako zvednutý palec nebo zamávání při spolupráci s robotem.
Elephant Robotics myGripper H100, levá + pravá ruka
- Běžná cena
- 34 300 Kč
- Akční cena
Naposledy zobrazené
Zatím jste si neprohlédli žádné produkty.